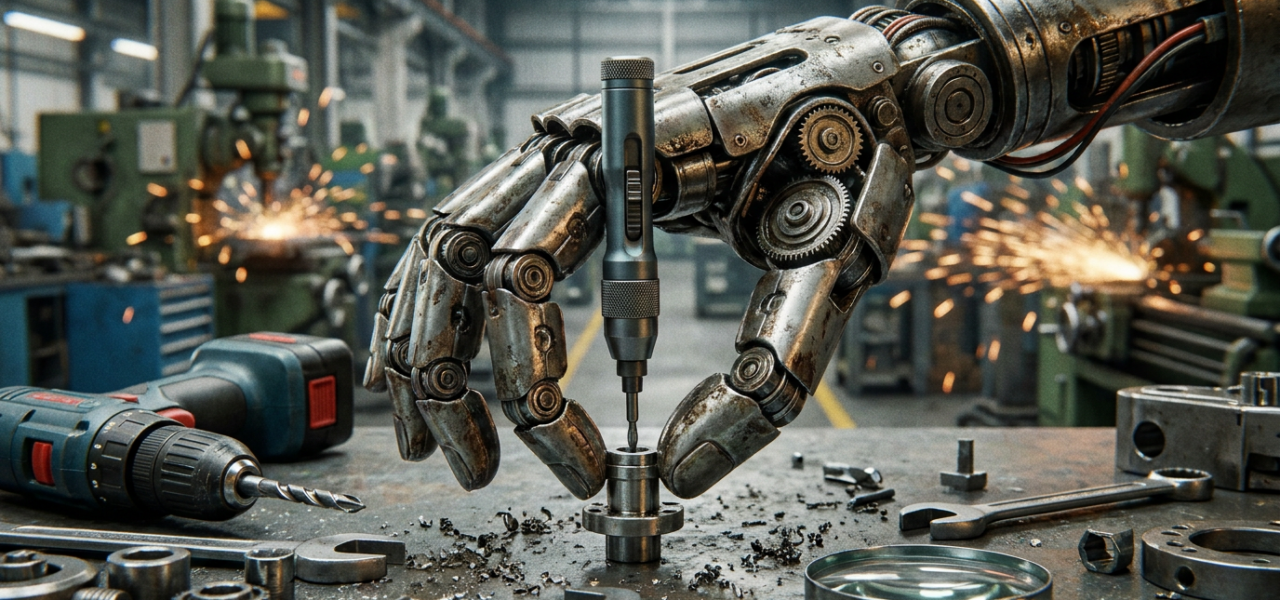
Boston Dynamics reveló el 1 de octubre una nueva mano de cuatro dedos para su robot Atlas, marcando un giro deliberado respecto a los diseños previos. La mano cuenta con cuatro dedos, 13 grados de libertad (DOF) y está diseñada para fabricación en masa. El cambio más radical es la ausencia del meñique: Boston Dynamics eligió deliberadamente cuatro dedos en lugar de replicar la mano humana de cinco, argumentando que eliminar el meñique reduce costos, tamaño, número de actuadores y puntos de fallo potencial sin reducir significativamente la funcionalidad.
La prueba del meñique atado
Los desarrolladores de Boston Dynamics trabajaron un día completo con sus meñiques atados a los dedos anulares para determinar si el robot Atlas realmente necesitaba todos cinco dedos. Alberto Rodríguez, director de comportamiento de robots para Atlas, explicó que «hay siempre una cantidad de intuición y experimentación. Se reduce a un intercambio de objetivos competitivos». También crearon mockups de manos con impresión 3D para evaluar las diferentes configuraciones.
Esta metodología práctica reveló una verdad incómoda para el diseño: los cinco dedos no son siempre necesarios para ejecutar tareas complejas. Boston Dynamics pasó de los siete grados de libertad de la generación anterior a estos 13 nuevos, priorizando la capacidad de manipulación sobre la replicación exacta de la anatomía humana.
De agarrar a manipular objetos
Las manos Atlas anteriores de siete DOF estaban diseñadas principalmente para agarrar una amplia gama de objetos, mientras que la nueva generación ha sido desarrollada para manipularlos. Este cambio de enfoque es crucial para el futuro del robot en entornos industriales.
La mano cuenta con un pulgar oponible de cuatro grados de libertad, mientras que cada uno de los tres dedos tiene tres grados de libertad. El pulgar puede deslizarse a lo largo de la longitud y ancho de los otros dedos, permitiendo que Atlas forme diferentes configuraciones de pinza y de sujeción de herramientas.
El diseño permite que Atlas realice tareas complejas de manipulación incluyendo reorientación de objetos en mano, agarres de pinza y tripodales, recuperación de objetos que resbalan, y operación de herramientas como taladros, destornilladores de potencia, amoladoras, pistolas de clavos y antorchas de soldadura.
Construcción robusta para producción en masa
Boston Dynamics mantuvo la actuación directa transparente en las articulaciones, todas con un único tipo de actuador, completamente encapsuladas, sin cables frágiles cruzando articulaciones. Boston Dynamics simplificó la estructura de la mano y modularizó componentes clave para asegurar durabilidad y facilidad de mantenimiento en sitios industriales, mientras también considera el potencial para producción en masa a gran escala en el futuro.
Usa actuadores directo-drive integrados en articulaciones con paquetes de actuadores fácilmente reemplazables en lugar de tendones frágiles. Este enfoque pragmático prioriza la confiabilidad operativa sobre la similitud cosmética con la mano humana.
Implicaciones industriales e implementación
Boston Dynamics reveló la nueva mano de cuatro dedos el 1 de octubre de 2026, reemplazando el diseño de tres dedos utilizado hasta ahora. Los planes de despliegue ya están en marcha: Hyundai y Kia recibirán 25.000 robots en sus plantas globales durante los próximos años, con ensamblaje de componentes previsto para 2030.
La mano de cuatro dedos fue construida para simulación de alta fidelidad para permitir aprendizaje por refuerzo sim-to-real (RL). Este enfoque basado en simulación refleja cómo Boston Dynamics está optimizando el entrenamiento de Atlas fuera del mundo real, reduciendo tiempo de desarrollo y minimizando riesgos.
Boston Dynamics ha tomado una decisión pragmática que desafía nuestras suposiciones sobre la replicación exacta del cuerpo humano en robots humanoides. La mano de cuatro dedos del Atlas no es una limitación; es una ingeniería deliberada hacia la utilidad. Para fabricantes e integradores en España que planteen automatización industrial con humanoides, el mensaje es claro: menos dedos, más precisión manipuladora, y diseño más fácil de mantener en planta.
El cambio señala que la industria de la robótica humanoides está superando la fase de «hagámoslo como los humanos» para entrar en «hagámoslo de forma que funcione». Con Hyundai-Kia comprometidos a 25.000 unidades de Atlas en sus fábricas globales antes de 2030, este diseño de cuatro dedos se convertirá en un estándar de referencia para tareas de ensamblaje y manipulación industrial. La lección: a veces, tener menos herramientas disponibles requiere diseñarlas mejor.
Información del 2 de octubre de 2026 basada en comunicados oficiales de Boston Dynamics, The Robot Report, Robotics and Automation News, AJU Press y Seoul Economic Daily.
