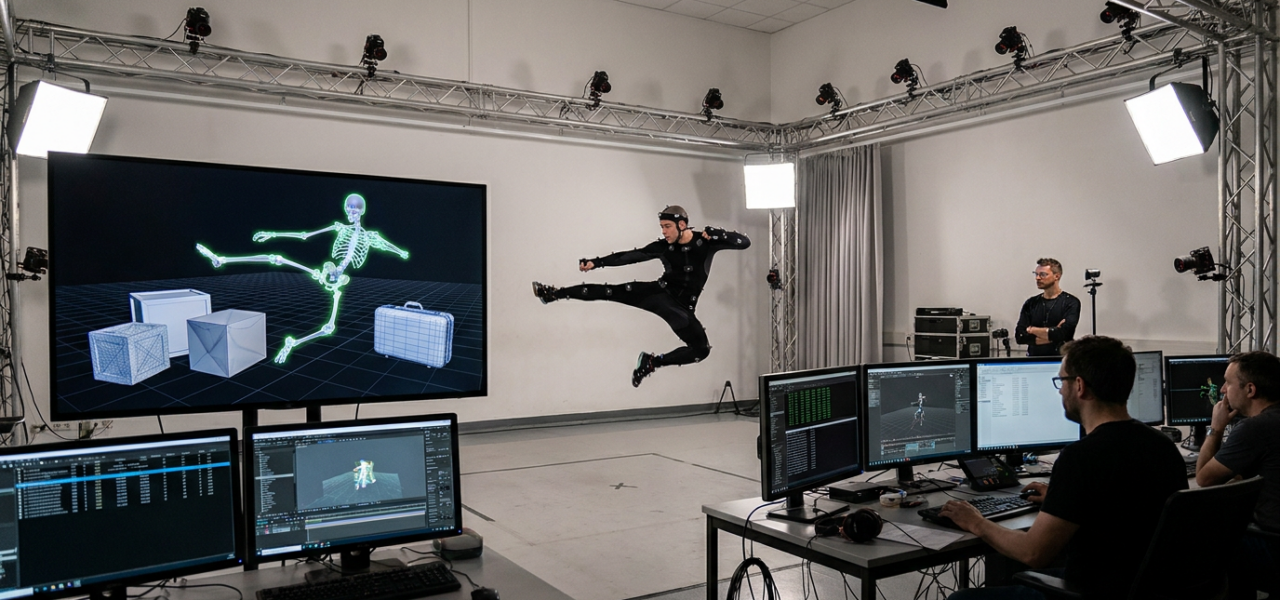
Noitom Robotics anunció en agosto de 2026 en la World Robot Conference de Pekín la liberación pública de HiPHI, un benchmark que abarca 617.5 horas de captura de movimiento de alta precisión. El dataset incluye 200 millones de fotogramas de movimiento humano, y comprende 371.8 horas de movimiento de cuerpo completo y 245.7 horas de interacción humano-objeto involucrando 40 objetos físicos. Esta liberación representa un paso significativo para resolver un problema crítico en la inteligencia encarnada: la falta de datos de entrenamiento de alta calidad para robots humanoides.
El problema que HiPHI intenta resolver
Los datasets de embodied AI existentes presentan limitaciones fundamentales: los datos de video a escala de internet carecen de estados físicos precisos y anclaje de interacción, mientras que los datasets de movimiento de laboratorio ofrecen alta fidelidad pero solo cobertura de comportamiento estrecha. Las demostraciones de robots y datos de teleoperación están limitados por escala y costo, y están atados a encarnaciones específicas, mientras que los videos humanos proporcionan diversidad conductual amplia a gran escala pero se limitan a observaciones visuales.
HiPHI aborda este cuello de botella con una arquitectura de datos diseñada específicamente para el aprendizaje de políticas de robots humanoides. Los datos fueron capturados de 132 intérpretes a 90 Hz con precisión de submilímetro, emparejando movimiento esquelético con trayectorias de objetos 3D sincronizadas y mallas.
FrameNet: la estructura lingüística detrás del dataset
A diferencia de las bibliotecas de captura de movimiento tradicionales organizadas por marcas de tiempo de sesión, HiPHI organiza acciones usando indexación semántica de FrameNet, lo que permite que los modelos Vision-Language-Action vinculen naturalmente comandos de lenguaje a acciones físicas estructuradas. Mientras que la recopilación manual crece añadiendo scripts uno por uno, HiPHI organiza la recopilación alrededor de semillas de movimiento Frame-LU y las expande a través de factores compartidos, convirtiendo el crecimiento del dataset en una expansión estructurada y escalable del espacio de movimiento.
Esta arquitectura significa que no es simplemente un repositorio pasivo de movimientos grabados, sino un sistema de representación que captura la estructura semántica del movimiento humano de forma que es directamente traducible a comandos de control robótico.
Validación en robots reales
Las políticas entrenadas con estos datos ya han demostrado correr, sentarse, arrastrarse, llevar una caja y tirar de una maleta en un Unitree G1 humanoid físico. Esto no es una promesa teórica: Noitom ha completado la transferencia sim-to-real con éxito en un robot comercial disponible, demostrando que los datos capturados en laboratorio pueden convertirse en comportamientos ejecutables en hardware real.
Al aumentar la cantidad de datos de entrenamiento sin espejos de HiPHI de 3 a 300 horas, se reduce consistentemente el error de posición de articulación en múltiples datasets de comparación, mostrando que la calidad de la política mejora de forma predecible con la escala.
Acceso abierto y limitaciones comerciales
HiPHI está disponible en Hugging Face, libre de cargos para la comunidad investigadora bajo la ModalityNet Open Research License; la licencia comercial está disponible a través de modalitynet.com. Este modelo híbrido refleja una estrategia común en investigación de AI: mantener el acceso abierto para académicos mientras monetiza su valor para empresas.
Noitom Robotics planea futuras liberaciones públicas, comenzando con un corpus de interacción omni-modal más adelante en 2026. La compañía posiciona HiPHI como el primer lanzamiento de su enfoque «World Compiler», un marco más amplio para transformar comportamiento humano en representaciones aprendibles para AI encarnada.
Impacto en el panorama de investigación europeo
Para investigadores y empresas de robótica en España y Europa, HiPHI representa una oportunidad de acceso inmediato a datos de referencia que de otro modo requerirían inversión masiva en infraestructura de captura de movimiento. Los grupos académicos pueden comenzar a entrenar políticas de humanoides sin la necesidad de construir su propio dataset. Sin embargo, el acuerdo de licencia asimétrico —acceso libre solo para investigación no comercial— significa que cualquier producto resultante probablemente requerirá licencia comercial, canalizando ingresos hacia Noitom.
HiPHI cierra una brecha real en la investigación de humanoides. Durante años, los equipos de robótica han enfrentado la elección de invertir años en capturar sus propios datos o depender de datasets genéricos diseñados para síntesis de movimiento digital en lugar de control robótico. Esta liberación reduce esa fricción significativamente. Para investigadores europeos trabajando en embodied AI, el acceso gratuito a 617.5 horas de movimiento de alta precisión es un cambio de juego en términos de velocidad de prototipado. El hecho de que Noitom ya haya validado las políticas entrenadas en hardware real también establece un punto de referencia claro: este dataset no es teórico, produce políticas que funcionan. Lo único pendiente es si otros equipos pueden replicar y mejorar esos resultados fuera del ecosistema de Noitom.
Información basada en comunicados oficiales de Noitom Robotics, cobertura de eWeek y fuentes académicas de arXiv, publicada el 8 de octubre de 2026.
