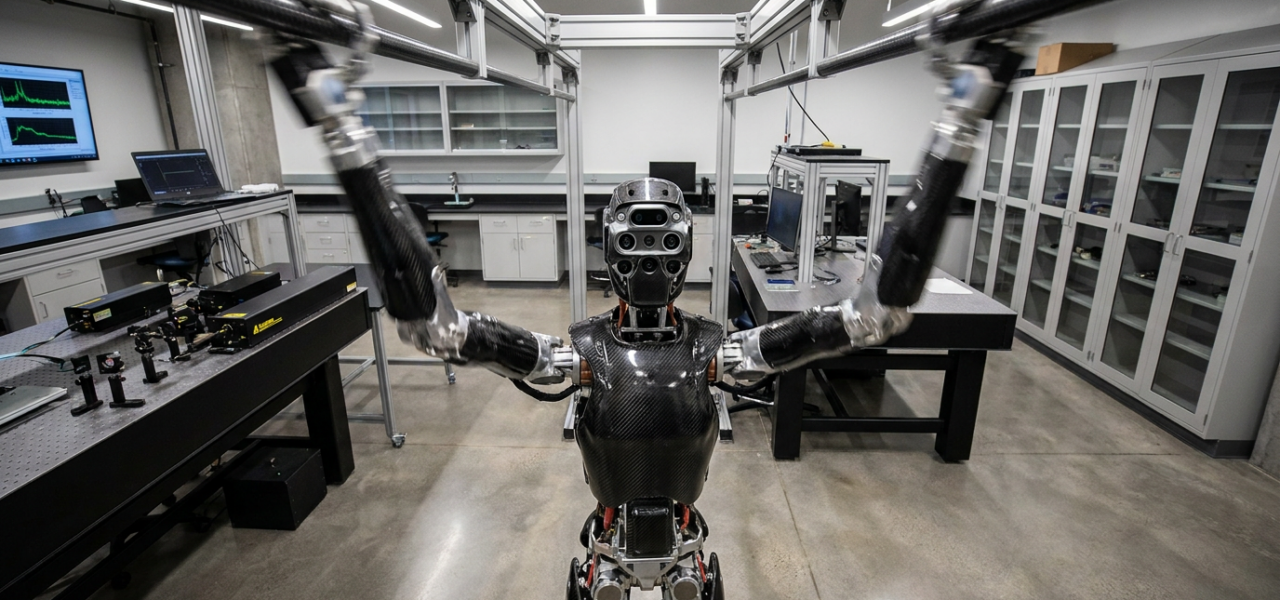
Investigadores del laboratorio de sistemas robóticos de ETH Zúrich han demostrado que un robot humanoide EngineAI PM-01 puede saltar sobre una escalera horizontal dispersa, balancearse de un travesaño al siguiente y descender limpiamente al suelo en una sola secuencia ininterrumpida. En ensayos en hardware, 14 de 15 intentos completaron exitosamente toda la secuencia de salto, braquiación y descenso en tres configuraciones diferentes de barras. Este avance, lejos de ser una demostración circense, aborda uno de los problemas más complejos de la robótica: la capacidad de percibir geometrías delgadas y sobresalientes mientras se ejecutan movimientos corporales coordinados con precisión de milisegundos.
El desafío técnico detrás de las barras de mono
Atravesar estructuras 3D dispersas requiere que robots humanoides perciban geometrías delgadas y sobresalientes mientras ejecutan movimientos ágiles y precisos de todo el cuerpo. El trabajo, titulado «Learning Agile Perceptive Traversal of Sparse 3D Structures for Humanoids», trata el clásico de patio de recreo como una prueba rigurosa de detección de geometría delgada colgante y luego movimiento de todo el cuerpo con precisión de fracción de segundo.
Controladores anteriores que utilizaban datos basados en mapas o mapas de elevación luchaban por mantenerses con geometría delgada suspendida en el aire, y las rejillas de vóxeles consumían demasiada memoria. Aunque tienen un historial de máquinas de balanceo que presumen colocaciones de barras conocidas, el PM-01 es el primer ejemplo reportado de un robot humanoide de propósito general completando la secuencia completa de salto-balanceo-aterrizaje usando su propio LiDAR.
Los parámetros técnicos del ensayo revelan la magnitud del reto: las alturas de las barras variaron de 1,69 a 1,75 metros, y los espacios oscilaron entre 0,26 y 0,33 metros. Las velocidades de balanceo máximas alcanzaron 0,5 metros por segundo, comparable a la de humanos usando el mismo equipo.
Visión sintética y aprendizaje por refuerzo
El corazón del sistema reside en cómo el robot ve y decide en tiempo real. Utilizar sensores a bordo y tener en cuenta las restricciones de hardware modeladas ha reducido significativamente la brecha entre el rendimiento en simulación y el del mundo real. Los mapas de atención tanto del simulador como del robot real iluminan exactamente los lugares apropiados, como el siguiente travesaño y el plano del suelo, en los momentos precisos.
Este avance es fundamental para el campo más amplio de la locomoción humanoides: no se trata solo de ejecutar movimientos predefinidos, sino de que el robot integre información sensorial en tiempo real con decisiones de control de cuerpo completo. Este trabajo se presentará en IEEE IROS 2026.
Implicaciones para la robótica industrial y de rescate
El dominio de la braquiación tiene implicaciones concretas más allá del entretenimiento. Un humanoides que puede percibir y transitar estructuras dispersas abre caminos para aplicaciones en entornos de rescate, inspección industrial y navegación en espacios complejos. ETH Zúrich ya está enfocado en expandir estas capacidades: sus equipos trabajan en percepción de locomoción para terrenos irregulares, lo que sugiere que el próximo paso es llevar esta coordinación a entornos más caóticos y menos predecibles.
En el contexto europeo, este tipo de investigación refuerza la posición de Suiza como centro de innovación en robótica de precisión. El Robotic Systems Lab de ETH no fabrica sus propios humanoides debido a limitaciones presupuestarias, pero su capacidad para integrar algoritmos avanzados de control y percepción en plataformas existentes posiciona a la universidad como proveedor de software crítico para la próxima generación de robots.
Este avance de ETH Zúrich representa un cambio importante en cómo los humanoides perciben y actúan en el mundo físico. No es solo que el PM-01 pueda balancearse en barras: demuestra que los algoritmos de aprendizaje por refuerzo y los sistemas de visión sintética pueden traducirse en comportamientos agiles y coordinados sin dependencia de movimientos predefinidos. Para el ecosistema europeo de robótica, es un recordatorio de que la investigación fundamental en universidades como ETH sigue siendo el motor de innovación. La investigación se presentará en IROS 2026, probablemente en noviembre en Austin, consolidando la línea de investigación suiza en la robótica percep-motriz de alto rendimiento.
Información basada en documentación de IEEE Spectrum, TechEBlog y bases de datos de investigación de ETH Zurich.
